海委會開發VTOL無人機群飛系統 3款機協同巡海,AI怎麼分配任務成關鍵
成大團隊為JUMP-20、V-Bat與Flexrotor建立飛行模型,目標讓多機協同偵巡;從研究到海巡常態勤務,還差通訊、資安與責任邊界驗證。
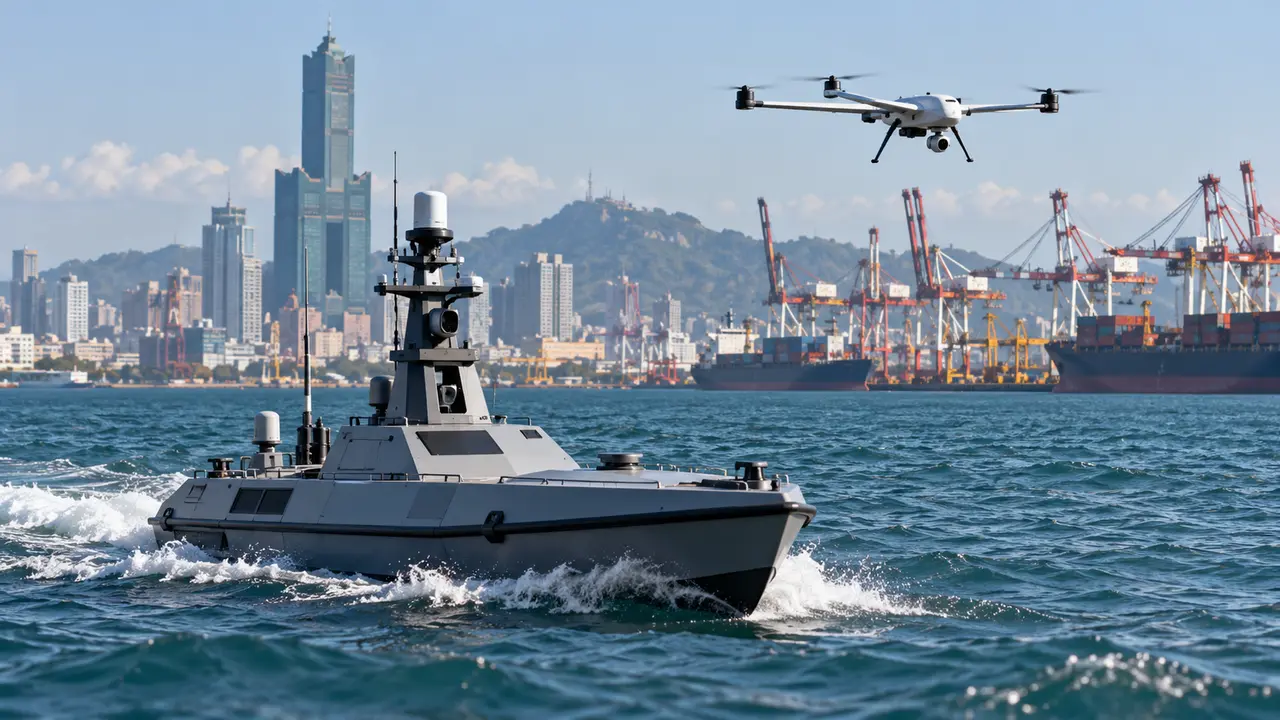
海上目標一旦分散,多架無人機不能只各飛各的。海洋委員會補助成功大學團隊,整合人工智慧、垂直起降定翼型無人機、飛行力學與群飛控制,建立多機型協同作業系統,鎖定JUMP-20、V-Bat與Flexrotor三款機型。計畫要解決的是誰飛遠、誰留空、誰接手追蹤,而不只是讓多架飛機同時升空。
三款機型都能垂直起降,省去跑道需求,進入水平飛行後又比一般多旋翼機更適合長距離巡查。團隊透過3D外型建模、氣動參數與六自由度模擬,建立各型機的飛行特性與控制模型。模型如果準確,系統才能依航程、風場、感測器與剩餘電量分派任務,避免性能較弱的機體被派到無法完成的區域。
海巡勤務同時包含走私查緝、非法入侵、漁業巡護、污染監測和搜救。不同任務需要的影像解析度、停留時間與回傳速度並不相同:搜救要快速掃描大面積海域,跟監可疑船隻要長時間維持目標,污染事件還要辨識油污範圍。AI排程必須先理解任務優先順序,不能只追求最短航線。
群飛最大的價值是補位。某架機因電量、風勢或故障返航,其他機體可以重新分工,不讓監控出現長時間空窗;多架機也能從不同角度確認船型、航向與人員活動,降低單一畫面誤判。這種韌性成立的前提,是通訊鏈路能在海上遠距離、低頻寬與干擾環境中持續運作。
海域影像可能涉及港區、執法與國防敏感資訊,資安不能等到採購才補。控制指令、影像回傳、定位與軟體更新都要加密並留下存取紀錄;供應鏈也要檢查晶片、通訊模組與雲端服務來源。若攻擊者能偽造定位或接管航線,群飛規模越大,風險反而越集中。
海委會本月另公布中大型無人船測試,採取資料不離開各單位、只交換模型參數的聯邦式學習,並設計三秒內人工或斷線安全接管。無人機群飛若要和無人船、巡防艇及岸際雷達整合,也需要相同的接管原則:AI可提出路徑和分工,執法人員必須知道何時介入、介入後誰負責。
惡劣天候是海上系統真正的考場。鹽霧、側風、降雨、浪花與低能見度會影響感測器、機體和通訊,平靜天氣下的模擬成果不能直接等同全天候能力。海委會應公布測試海象、飛行時數、失聯率、人工接管次數與辨識錯誤,讓外界分辨研究展示與可執勤裝備。
法規邊界同樣重要。無人機蒐集的影像若涵蓋漁船、商船或沿岸民眾,保存期限、調閱權限與作為執法證據的程序都要清楚;跨越民航空域與港區時,也要和飛航管制協調。科技擴大視野,不代表監控資料可以無限保存或任意移作其他用途。
這套系統目前是研發成果與技術基礎,不等於三款機已大規模編入海巡。從模型到常態勤務,還要經過實海域測試、採購、飛手訓練、維修與責任制度。若能把多機協同、人工接管與資料治理一併做好,無人機群飛才能真正延伸巡防範圍,而不是只在展示畫面中排出漂亮隊形。